Взаимодействие
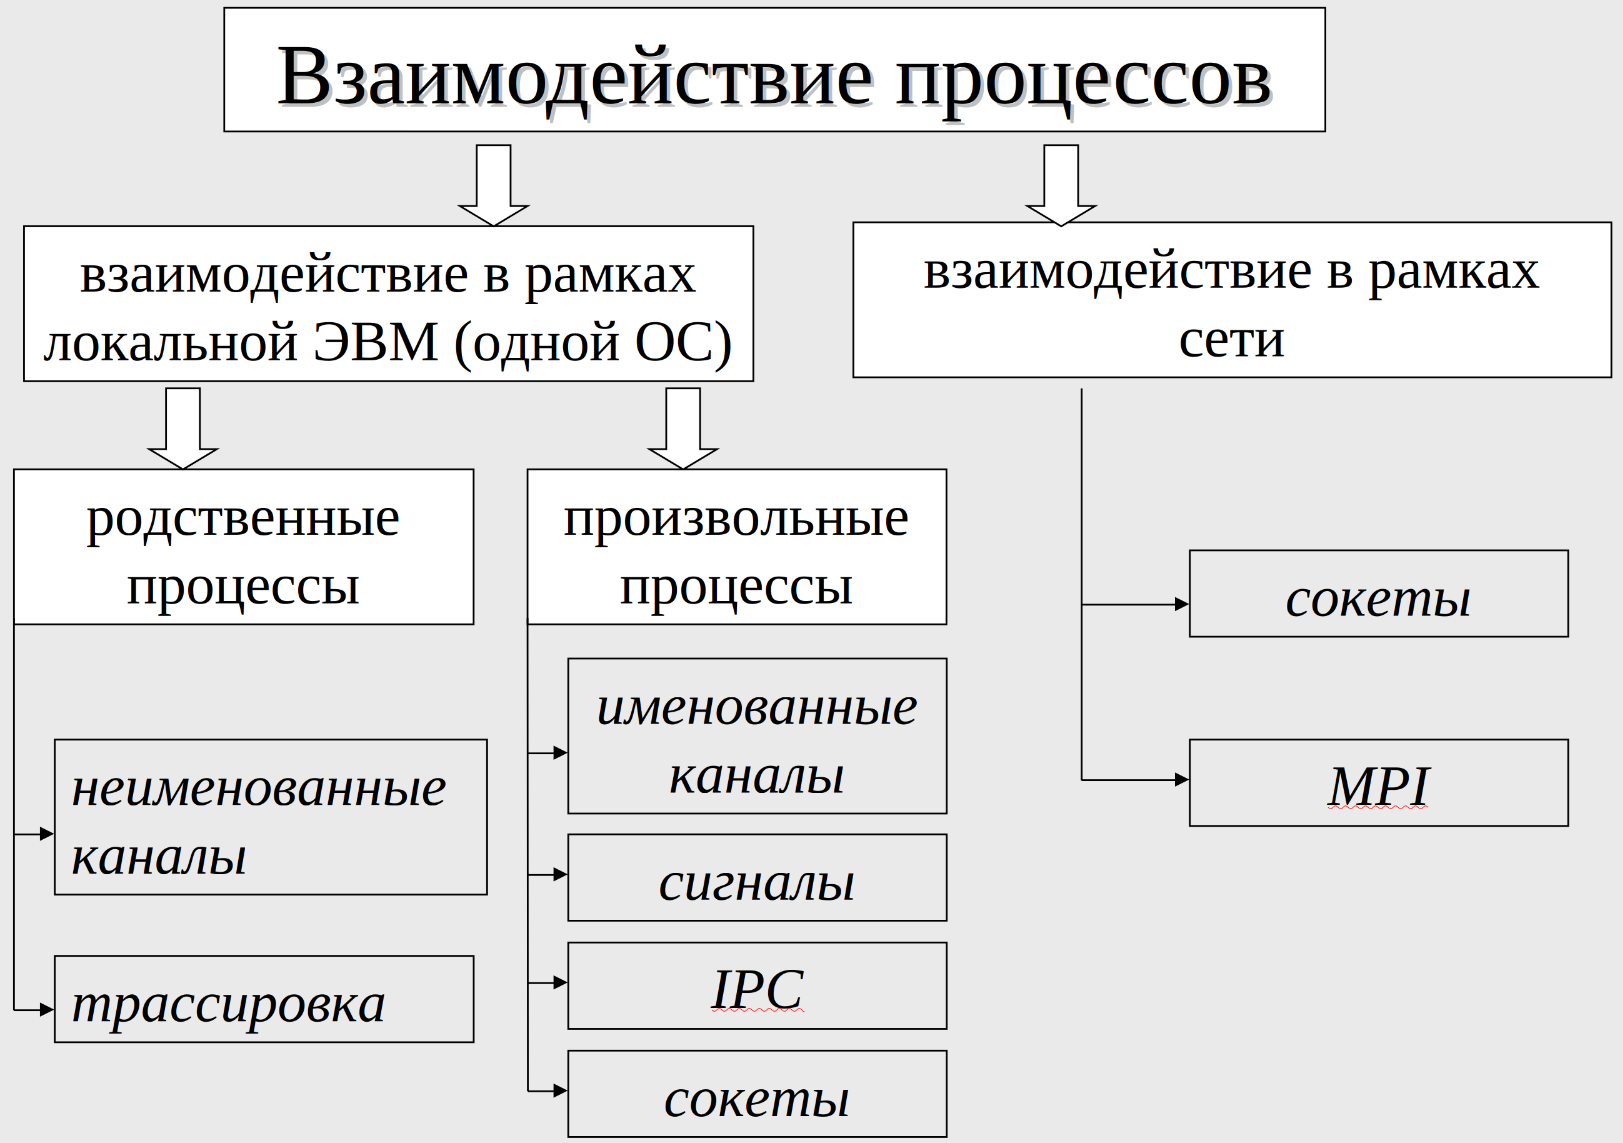
- MPI (Message Passing Interface) - библиотека (send/recieve) - базовый инструмент программирования распределённых вычислительных систем.
- Произвольные процессы реализуются при помощи PID, именованных каналов (fifo-files, упорядоченные файлы без seek).
- Также есть реализация, при которой ресурсы можно передавать через наследование (в такой реализации нет необходимости в явном указании id процесса).
- Приоритетность:
- Однородная/неоднородная
- Деление на главный/подчинённый (главный может с подчинённым процессом сделать что угодно, вплоть до изменения значения конкретного регистра.)
Сигналы
Сигнал - средство асинхронного уведомления процесса о наступлении некоторого события в системе.
-
Примеры сигналов <signal.h>:
- SIGINT (2)
- SIGQUIT (3)
- SIGKILL (9)
- SIGALARM (14)
- SIGCHLD (18)
- …
- SIGUSR1
-
Причины инициализации сигнала:
- Инициатор передачи сигнала - операционная система.
- При делении на ноль система выполняет прерывание и отправляет сигнал процессу.
- Инициатор - любой процесс (если есть право на отправку)
- Инициатор - процесс обращается к системе для отправки сигнала себе же.
- Инициатор передачи сигнала - операционная система.
-
Реакция на сигнал:
- Стандартная реакция - завершение процесса с системным кодом завершения, равным номеру сигнала.
- Игнорировать сигнал
- SIGINT (ctrl+c) - можно игнорировать (мягкое завершение процесса)
- SIGKILL - нельзя игнорировать (жёсткое завершение процесса)
- Вызов функции обработчика
Работа с сигналами
#include <sys/types.h>
#include <signal.h>
Отправка сигнала
int kill(pid_t pid, int sig);pid- идентификатор процесса, которому посылается сигналsig- номер посылаемого сигнала- Возвращает
0при удачном выполнении. Иначе --1
Нельзя передать сигнал процессам с номерами
0и1
Обработка сигнала
void(*signal (int sig, void (*disp) (int))) (int)sig- номер сигнала, для которого устанавливается реакцияdisp- определённая пользователем функция-обработчик сигнала, либо одна из констант:SIG_DFL- обработка по умолчаниюSIG_IGN- игнорирование
- Возвращает указатель на предыдущий обработчик данного сигнала, в случае успешного выполнения. Иначе -
-1иerrno.
Таким образом мы самостоятельно обрабатываем конкретный сигнал.
Пример использования
#include <sys/types.h>
#include <signal.h>
#include <stdio.h>
int count = 0;

void SigHndlr(int s) {
	printf("\n I got SIGINT %d time(s) \n", count++);
	if (count == 5) {
		signal(SIGINT, SIG_DFL);
	}
}

int main(int argc, char **argv) {
	signal(SIGINT, SigHndlr);
	while (1) {
		...
	}
	return 0;
}
5 раз ловим
SIGINTи выводим текст. На 6й раз вызываем стандартную обработку.
Пример. Программа-будильник
#include <unistd.h>
#include <signal.h>
#include <stdio.h>

void alrm(int s) {
	printf("\nWaiting for name\n");
	alarm(5);
}

int main(int argc, char **argv) {
	char s[80];
	signal(SIGALRM, alrm);
	alarm(5);
	printf("Write the name\n");
	for (;;) {
		printf("name: ");
		if (scanf("%s", &s)) break;
	}

	printf("OK\n");
	return 0;
}
alarm(5)задаёт таймер, по истечении которого отправляетсяSIGALRM, переходим к for. Обрабатываем сигнал функциейalrm()до тех пор, пока не выйдем из цикла и не придём к return.
forработает до тех пор, пока пользователь не введёт имя.
Двухпроцессный вариант программы-будильника
#include <signal.h>
#include <sys/types.h>
#include <unistd.h>
#include <stdio.h>

void alr(int s) {
	printf("\nfaster.\n");
}

int main(int argc, char **argv) {
	char s[80];
	int pid;

	signal(SIGALRM, alr);
	if (pid = fork()) { // parent
		for (;;) {
			sleep(5);
			kill(pid, SIGALRM);
		}
	} else { // child
		printf("Write the name\n");
		for (;;) {
			printf("name: ");
			if (scanf("%s", &s)) break;
		}
		printf("OK\n");
		kill(getpid(), SIGKILL);
		return 0;
	}
}
Объявляем обработку
SIGALRMчерезalr. Запускаем сыновий процесс, который ждёт ввода имени. Раз в 5 секунд из родительского процесса отправляем сыновьемуSIGALRM.
Pipes - Неименованные каналы
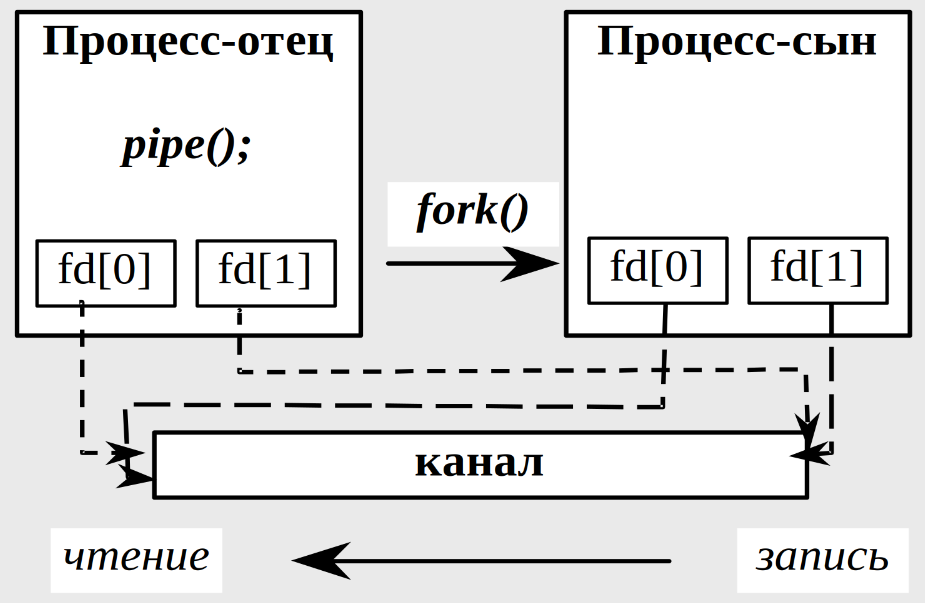
UNIX система на своих ресурсах может создавать неименованные каналы (буферы определённого размера в оперативной памяти. С этими файлами ассоциируются два файловых дескриптора. Один отвечает за запись, другой - за чтение. Стратегия доступа - fifo)
Неименованные каналы используются в родственных процессах.
Pipe - однонаправленный информационный канал, который можно использовать для межпроцессных коммуникаций.
#include <unistd.h>
-
int pipe(int pipefd[2]);pipefd[2]- массив, возвращающий два файловых дескриптора, относящихся к двум концам трубыpipefd[0]- читающий конец каналаpipefd[1]- записывающий конец канала
-
Данные, записанные через записывающий конец канала, хранятся ядром до тех пор, пока они не будут считаны с читающего конца канала (трубы).
-
Читающий процесс будет заблокирован, пока не закроются пишущие дескрипторы.
-
Если запрашивается больше информации, чем есть в канале, возвращается то, что доступно.
-
Если процесс пытается записать в канал порцию данных, превышающую свободное место в канале, порция записывается, а пишущий процесс блокируется до тех пор, пока из канала не заберут данные. Цикл до тех пор, пока не будет записана вся порция.
-
Если процесс пытается записать в канал данные, а к этому моменту в системе нет ни одного процесса с открытым дескриптором канала - процесс получит от системы сигнал
SIGPIPE -
При попытке чтения пустого канала процесс блокируется, пока не появится информация.
-
Возвращает
EOF, если все дескрипторы чтения закрыты. -
Канал может не создаться по причине:
- Закончилась таблица каналов внутри процесса
- Закончилось место в оперативной памяти
Пример использования pipes
#include <unistd.h>
#include <stdio.h>
#include <string.h>


int main(int argc, char **argv) {
	char *s = "channel";
	char buf[80];
	int pipes[2];

	pipe(pipes);
	write(pipes[1], s, strlen(s) + 1);
	read(pipes[0], buf, strlen(s) + 1);
	close(pipes[0]);
	close(pipes[1]);
	printf("%s\n", buf);
}
Создаём строку, создаём два канала pipes, записываем строку в pipe, пишем информацию из pipe в буфер и выводим.
Pipes для нескольких процессов
Каналы полезны для передачи информации между процессами.
Например: Родительский процесс обменивается с сыновьим.
int main(int argc, char **argv) {
	int fd[2];
	pipe(fd);
	if(fork()) { // parent
		close(fd[0]);
		write(fd[1], ...) // write side
	} else { // child
		close(fd[1]);
		while (read(fd[0], ...)) { // read side
			...
		}
		...
	}
}
Создаём pipes, создаём сыновий процесс, оставляем только пишущий/читающий дескриптор в процессах. Тем самым создаём симплексный канал.
closeпринципиален. Если не использовать, читатель будет ждать вечно.
Реализация конвейера при помощи pipes
#include <stdio.h>
#include <unistd.h>

int main(int argc, char **argv) {
	int fd[2];
	if (pipe(fd) == -1) return 1;
	if (fork() > 0) { // parent process
		if (dup2(fd[1], 1) == -1) return 1; //change fd

		close(fd[1]);
		close(fd[0]);
		execlp("ls", "ls", NULL);
	}

	// child process
	if (dup2(fd[0], 0) == -1) return 1; // change fd

	close(fd[0]);
	close(fd[1]);
	execl("/usr/bin/wc", "wc", NULL);

	return 0;
}
Закрываем
fd[1]иfd[0], в родителе пишем выводlsв неименованный канал. Далее в сыновьем процессе заменяем канал ввода на выход родительского.
wcможет запуститься раньше, чемls, но из-за пустого ввода он будет ждать выполненияls
Добавил обработку ошибок для pipe() и dup2().
Совместное исползование сигналов и каналов - “Ping-pong”
#include <signal.h>
#include <sys/types.h>
#include <sys/wait.h>
#include <unistd.h>
#include <stdlib.h>
#include <stdio.h>

#define MAX_CNT 100
int target_pid, cnt; // cnt is a ball
int fd[2]; // unnamed pipe
int status;

// takes SIGUSR1
void SigHndlr(int s) {
	if (cnt < MAX_CNT) {
		read(fd[0], &cnt, sizeof(int)); // read counter
		printf("%d\n", cnt);
		cnt++;
		write(fd[1], &cnt, sizeof(int));
		kill(target_pid, SIGUSR1);
	} else {
		if (target_pid == getppid()) { // child process
			printf("Child is going to be terminated.\n");
			close(fd[1]);
			close(fd[0]);
			exit(0);
		} else { // parent process
			kill(target_pid, SIGUSR1);
		}
	}
}

int main(int argc, char **argv) {
	if (pipe(fd) == -1) return -1;
	signal(SIGUSR1, SigHndlr);
	cnt = 0;
	if (target_pid = fork()) { // parent process
			write(fd[1], &cnt, sizeof(int));
			while (wait(&status) == -1);
			printf("Parent is going to terminated.\n");
			close(fd[1]);
			close(fd[0]);
			return 0;
	} else { // child process
		read(fd[0], &cnt, sizeof(int)); // sync start
		target_pid = getppid();
		write(fd[1], &cnt, sizeof(int));
		kill(target_pid, SIGUSR1);
		for (;;)
	}
}
Обработка сигнала:
- Читаем
cntиз канала, выводим, прибавляем единицу, возвращаем в канал, завершаем сыновий процесс.- Если
cnt >= 100, закрываем канал и завершаем сыновий/завершаем родительский.Main():
- Создаём канал, меняем обработку сиганла,
cnt = 0.- Родитель:
cntв канал, ждём завершения сыновьего процесса, закрываем канал, завершаемся.- Сыновий: берём из канала
cnt, …, завершаем отправляем сигнал родителю, ждём.
Если при системном вызове в процесс приходит сигнал, процесс завершается с кодом
-1.
В
statusвозвращается статус завершения сыновьего процесса изwait().
Fifo - Именованные каналы.
В отличие от pipes позволяет взаимодействовать произвольным процессам.
-
int mkfifo(char *pathname, mode_t mode)pathname- имя создаваемого каналаmode- права доступа + режимы открытия- Блокировка при подключении (до тех пор, пока не будет подключения с обеих сторон “трубы”)
O_RDONLY- только чтение.O_RDWR- чтение + запись.O_NONBLOCK- открытие без блокирования.
-
Файлы fifo не допускают перемещения курсора.
-
Процессы, которые хотят взаимодействовать с fifo, могут открыть один файл и обмениваться.
-
Если открыть fifo на запись с
O_NONBLOCKбез читателей, вернётсяENXIO(устройство не существует).
Пример - Fifo - Клиент-Сервер
В билетах этого нет, но мб интересно будет.
Server:
#include <stdio.h>
#include <sys/types.h>
#include <sys/stat.h>
#include <sys/file.h>

int main(int argc, char **argv) {
	int fd;
	int pid;
	mkfifo("fifo", FILE_MODE, 0666);
	fd = open("fifo", O_RDONLY|O_NONBLOCK);
	while (read(fd, &pid, sizeof(int)) != -1) {
		printf("Server %d got message from %d !\n", getpid(), pid);
	}

	close(fd);
	unlink("fifo");
}
Client:
#include <stdio.h>
#include <sys/types.h>
#include <sys/stat.h>
#include <sys/file.h>

int main(int argc, char **argv) {
	int fd;
	int pid = getpid();
	fd = open("fifo", O_RDWR);
	write(fd, &pid, sizeof(int));
	close(fd);
}
Ptrace - Взаимодействие “Главный - подчинённый”

Не симметричное взаимодействие. (Два или более процессов взаимодействуют. Один процесс называется подчинённым, остальные - главными)
Подчинённым процессом может быть процесс потомок или любой другой, при наличии соответствующих прав в настройках ptrace_scope. Также трассировать можно уже запущенные процессы, процессы-зомби, многопоточные приложения (с нитями) и самого себя (например, с последующим вызовом exec()).
#include <sys/ptrace.h>
int ptrace(int cmd, int pid, int addr, int data);
или long ptrace(enum __ptrace_request op, pid_t pid, void *addr, void *data) как в man.
cmd- код выполняемой программы (код команды из одной из групп ниже)- Группа команд чтения - главный процесс может прочесть информацию по адресу в адресном пространстве подчинённого процесса. (из сегмента кода/сегмента данных/контекста процесса) (доступны только при [[|приостановке]] сыновьего процесса)
- Группа команд записи - главный процесс может записать/изменить информацию по адресу в адресном пространстве подчинённого процесса. (также доступны только при приостановке сыновьего процесса)
- Группа команд управления
- Главный процесс может продолжить выполнение с точки останова. Может запустить приостановленный подчинённый процесс с заданного адреса. Включить “шаговый режим” (процесс приостановится по приходе сигнала
SIG_TRAP), - Сыновий процесс может использовать одну команду -
PTRACE_TRACEME- разрешение собственной трассировки.
- Главный процесс может продолжить выполнение с точки останова. Может запустить приостановленный подчинённый процесс с заданного адреса. Включить “шаговый режим” (процесс приостановится по приходе сигнала
pid- идентификатор процесса-потомкаaddr- некоторый адрес в адресном пространстве процесса-потомкаdata- данные
В случае трассировки, по приходе сигнала, трассируемый процесс не завершается, а приостанавливается.
В man синопсис такой:
long ptrace(enum __ptrace_request op, pid_t pid, void *addr, void *data)
op- прописаны вman 2 ptrace.PTRACE_ATTACH- команда ядру, устанавливающая отношение трассировки для двух процессов.PTRACE_TRACEME- процесс позволяет трассировать себя.PTRACE_
Общая схема трассировки процессов
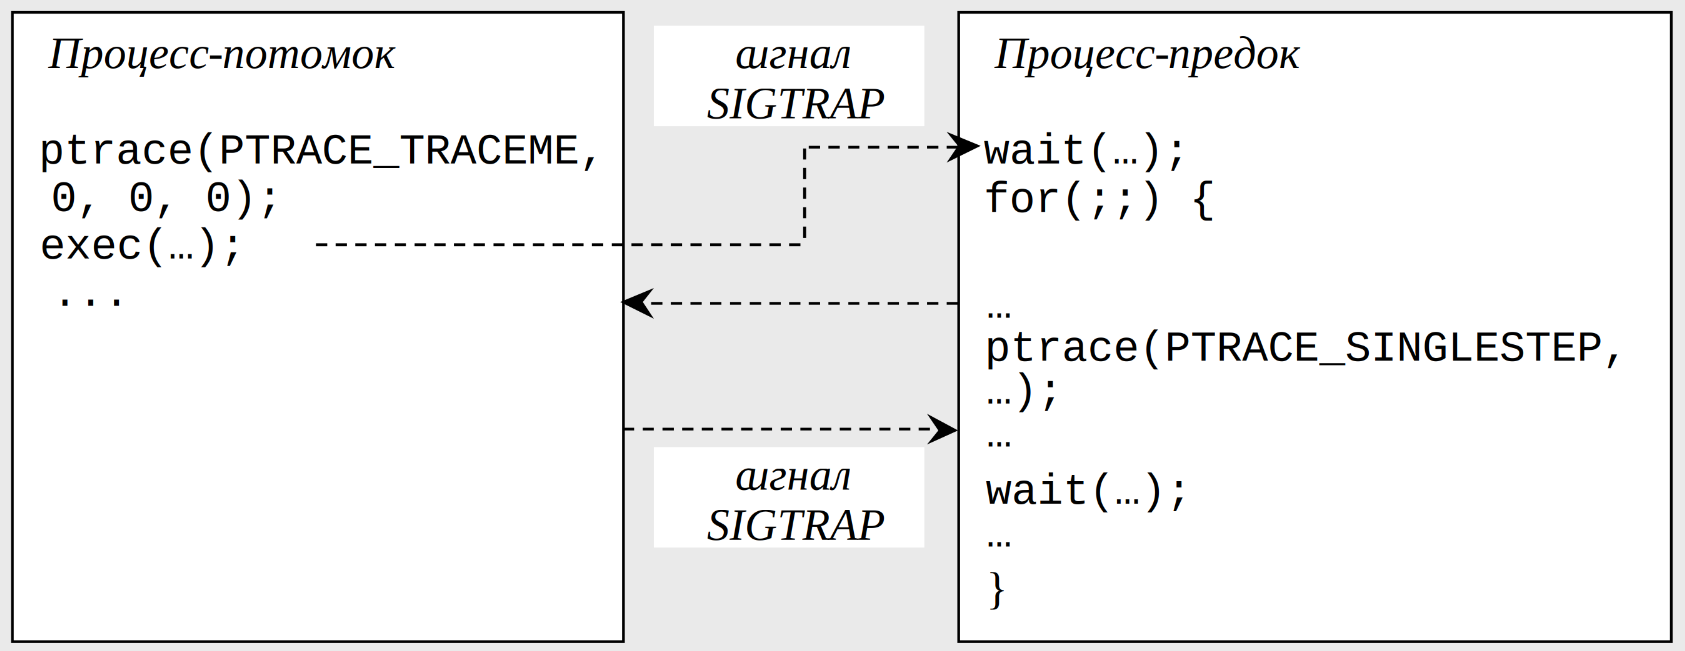
- Процесс разрешает себя трассировать -
PTRACE_TRACEME wait()ловитSIGTRAP-> сыновий процесс приостановлен, родитель может решать, что делать далее.
Сценарий использования - работа с контрольными точками
Контрольные точки - точки остановки отладчика
- breakpoint
Установка контрольной точки
Статус отлаживаемого процесса (ОП) - выполнение
- Подчинённому процессу отправляется
SIGTRAP. - Ждём остановку ОП + анализируем точку остановки (статус ОП - ожидание).
- Чтение в адресном пространстве ОП, сохранение ().
- Запись BrPnt в .
- Продолжение выполнения с точки останова.
Приход в контрольную точку
Статус ОП - выполнение
- Ждём остановки ОП (при остановке ОП переходит в ожидание).
- Читаем информацию из контекста, анализируем точку остановки.
- Контрольная точка (совпадение адреса остановки + причины остановки).
- Действия по отладке ОП в состоянии ожидания
Снятие контрольной точки
Статус ОП - ожидание
- Всстановление содержимого
- Продолжаем с адреса
“Движение” через контрольную точку
Статус ОП - ожидание
- Восстанавливаем содержимое .
- Включаем “шаговый” режим.
- Продолжаем с адреса
- Ждём остановки ОП (анализ точки остановки)
- Запись BrPnt в
- Продолжаем с точки остановки
Контрольная точка может быть многократной.